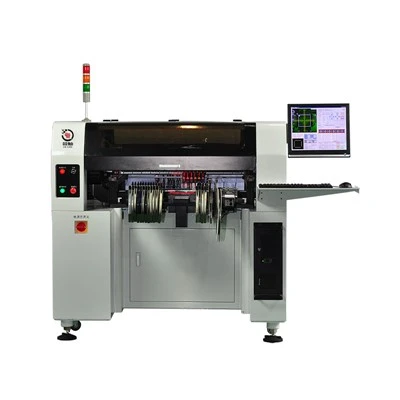
È possibile utilizzare un robot Pick and Place per attività di assemblaggio?
Nel panorama produttivo moderno, la richiesta di processi di assemblaggio efficienti, precisi e scalabili non è mai stata così alta. Una tecnologia che è emersa come un punto di svolta in questo campo è il robot pick and place. In qualità di fornitore leader di robot pick and place, mi viene spesso chiesto se questi robot possano essere utilizzati efficacemente per attività di assemblaggio. In questo post del blog esplorerò le capacità dei robot pick and place nelle operazioni di assemblaggio, evidenziandone i vantaggi, i limiti e le applicazioni nel mondo reale.
Le basi dei robot Pick and Place
I robot pick and place sono macchine automatizzate progettate per prelevare oggetti da un luogo e posizionarli in un altro. Questi robot sono dotati di effettori finali, come pinze o ventose, che vengono utilizzati per afferrare gli oggetti in modo sicuro. Sono programmati per seguire un percorso specifico, consentendo loro di posizionare con precisione gli oggetti nella posizione desiderata.


La semplicità del loro funzionamento smentisce la loro versatilità. I robot pick and place possono gestire un’ampia gamma di oggetti, dai piccoli componenti elettronici alle parti meccaniche più grandi. Possono lavorare a velocità elevate, spesso eseguendo centinaia o addirittura migliaia di cicli di prelievo e posizionamento all'ora. Ciò li rende ideali per ambienti di produzione ad alto volume in cui velocità e precisione sono fondamentali.
Vantaggi dell'utilizzo dei robot Pick and Place nelle attività di assemblaggio
Precisione e accuratezza
Uno dei principali vantaggi dei robot pick and place nelle attività di assemblaggio è la loro capacità di raggiungere elevati livelli di precisione e accuratezza. Questi robot possono posizionare oggetti con un elevato grado di ripetibilità, garantendo che ogni assemblaggio sia coerente. Ciò è particolarmente importante in settori come quello della produzione elettronica, dove anche il minimo disallineamento può portare al guasto del prodotto. Ad esempio, durante il montaggioScegli e posiziona il PCBcomponenti, i robot pick and place possono posizionare minuscoli resistori, condensatori e circuiti integrati con una precisione a livello di micron, riducendo il rischio di cortocircuiti e altri problemi elettrici.
Velocità ed efficienza
I robot pick and place possono lavorare a velocità molto più elevate rispetto agli operatori umani. Non richiedono pause, possono lavorare ininterrottamente per lunghi periodi ed eseguire operazioni di pick-and-place con tempi di inattività minimi. Ciò si traduce in un aumento significativo dell’efficienza produttiva. In una tipica catena di montaggio, un robot pick and place può completare le attività in una frazione del tempo impiegato da un lavoratore umano. Ad esempio, nell'assemblaggio di prodotti elettronici di consumo, un robot pick and place può posizionare rapidamente più componenti su un circuito, consentendo una maggiore produttività dei prodotti finiti.
Flessibilità
I moderni robot pick and place sono altamente flessibili e possono essere facilmente riprogrammati per gestire diverse attività di assemblaggio. Ciò significa che i produttori possono adattarsi rapidamente ai cambiamenti nella progettazione del prodotto o nei requisiti di produzione. Ad esempio, se un'azienda decide di introdurre una nuova linea di prodotti, il robot di prelievo e posizionamento può essere riconfigurato per prelevare e posizionare i componenti necessari per il nuovo prodotto. Questa flessibilità riduce la necessità di costose riorganizzazioni e consente un processo di produzione più agile.
Sicurezza
Le attività di assemblaggio a volte possono comportare materiali pericolosi o condizioni di lavoro pericolose. I robot pick and place possono operare in questi ambienti senza mettere a rischio i lavoratori umani. Ad esempio, nell’assemblaggio di prodotti chimici o farmaceutici, i robot pick and place possono maneggiare sostanze tossiche o corrosive, proteggendo i lavoratori da potenziali rischi per la salute.
Limitazioni dei robot Pick and Place nell'assemblaggio
Operazioni di assemblaggio complesse
Sebbene i robot pick and place siano eccellenti nelle semplici attività di pick and place, potrebbero avere difficoltà con operazioni di assemblaggio più complesse. Ad esempio, le attività che richiedono abilità motorie fini, come l'inserimento di un piccolo spillo in un foro stretto o l'esecuzione di delicate operazioni di saldatura, potrebbero andare oltre le capacità di un robot pick and place standard. In questi casi potrebbe essere necessaria ulteriore assistenza robotica o umana.
Investimento iniziale
Il costo per l'acquisto e l'installazione di un robot pick and place può essere significativo. Oltre al costo del robot stesso, ci sono anche i costi associati alla programmazione, alla formazione e alla manutenzione. Ciò può rappresentare un ostacolo per le piccole e medie imprese (PMI) che potrebbero non avere le risorse finanziarie per investire in questa tecnologia. Tuttavia, è importante notare che, nel corso del tempo, la maggiore efficienza e produttività fornite dal robot possono spesso compensare l'investimento iniziale.
Variabilità degli oggetti
I robot pick and place sono progettati per gestire tipi specifici di oggetti. Se gli oggetti da assemblare variano in modo significativo in termini di dimensioni, forma o materiale, può essere difficile per il robot prelevarli e posizionarli con precisione. Ad esempio, se una linea di prodotti include componenti con forme irregolari o diverse texture superficiali, l'effettore finale del robot potrebbe non essere in grado di afferrare saldamente gli oggetti, causando errori nel processo di assemblaggio.
Applicazioni reali dei robot Pick and Place nell'assemblaggio
Produzione elettronica
L'industria elettronica è uno dei maggiori utilizzatori di robot pick and place. Nella produzione diMacchine Pick and Place SMT, questi robot vengono utilizzati per posizionare componenti a montaggio superficiale su circuiti stampati (PCB). Possono gestire un'ampia gamma di dimensioni dei componenti, dai più piccoli resistori in chip 0201 ai pacchetti BGA (ball grid array) di grandi dimensioni. L'elevata velocità e precisione dei robot pick and place li rendono essenziali per la produzione di massa di smartphone, tablet, laptop e altri dispositivi elettronici.
Produzione automobilistica
Nell'industria automobilistica, i robot pick and place vengono utilizzati per varie attività di assemblaggio, come l'installazione di componenti del motore, il fissaggio dei rivestimenti interni e il posizionamento dei sensori. Ad esempio, nell'assemblaggio di un motore, un robot pick and place può prelevare pistoni, bielle e altre parti e posizionarli nella posizione corretta all'interno del blocco motore. Ciò migliora la precisione e l'efficienza del processo di assemblaggio, portando a veicoli di qualità superiore.
Produzione di dispositivi medici
L'industria dei dispositivi medici richiede elevati livelli di precisione e pulizia nel processo di assemblaggio. I robot pick and place sono particolarmente adatti per questo settore, poiché possono gestire componenti piccoli e delicati con grande precisione. Ad esempio, nell'assemblaggio di siringhe, cateteri e altri dispositivi medici, i robot pick and place possono posizionare componenti come aghi, valvole e connettori con un elevato grado di precisione, garantendo la sicurezza e l'efficacia del prodotto finale.
In che modo i nostri robot Pick and Place possono apportare vantaggi alle vostre operazioni di assemblaggio
In qualità di fornitore di robot pick and place, offriamo una gamma di robot appositamente progettati per soddisfare le esigenze di diverse attività di assemblaggio. NostroMini macchina Pick and Place SMTè ideale per la produzione o la prototipazione su piccola scala, offrendo elevata precisione e flessibilità a un prezzo accessibile. Per la produzione su larga scala, le nostre macchine pick and place SMT di dimensioni standard possono gestire attività di assemblaggio di grandi volumi con velocità e precisione.
I nostri robot sono dotati di funzionalità avanzate come i sistemi di visione, che consentono loro di identificare e prelevare oggetti con maggiore precisione. Sono inoltre dotati di interfacce di programmazione intuitive, che semplificano la programmazione e l'utilizzo dei robot da parte degli operatori. Inoltre, forniamo un supporto post-vendita completo, compresa formazione, manutenzione e assistenza tecnica, per garantire che i robot di prelievo e posizionamento funzionino al massimo delle prestazioni.
Se desideri migliorare l'efficienza, la precisione e la qualità delle tue operazioni di assemblaggio, ti invitiamo a contattarci per una consulenza. Il nostro team di esperti lavorerà con te per comprendere le tue esigenze specifiche e consigliarti la migliore soluzione di robot pick and place per la tua attività. Che tu sia una piccola startup o una grande multinazionale, abbiamo la tecnologia e l'esperienza per aiutarti a raggiungere i tuoi obiettivi di produzione.
Conclusione
I robot pick and place hanno dimostrato di essere una risorsa preziosa nelle attività di assemblaggio in un'ampia gamma di settori. La loro precisione, velocità, flessibilità e caratteristiche di sicurezza li rendono particolarmente adatti per ambienti di produzione ad alto volume. Sebbene presentino alcune limitazioni, come nelle operazioni di assemblaggio complesse e nella gestione della variabilità degli oggetti, queste possono spesso essere superate con la tecnologia e l'approccio giusti.
In qualità di fornitore di robot pick and place, ci impegniamo a fornire ai nostri clienti i migliori prodotti e servizi della categoria. Riteniamo che, sfruttando le capacità dei robot pick and place, i produttori possano migliorare la loro competitività nel mercato globale. Se sei interessato a scoprire in che modo i nostri robot pick and place possono apportare vantaggi alle tue operazioni di assemblaggio, non esitare a contattarci. Saremo lieti di avere l'opportunità di lavorare con voi e di aiutarvi a portare i vostri processi di produzione al livello successivo.
Riferimenti
- Groover, deputato (2010). Automazione, sistemi di produzione e produzione informatica integrata. Pearson.
- Altintas, Y., Brecher, C., Weck, M., & Wittmann, G. (2006). Macchina utensile virtuale. Annali CIRP - Tecnologia di produzione, 55(2), 669 - 698.
- Dey, S. e Chakraborty, S. (2016). Una revisione sui robot Pick-and-Place: progettazione, analisi e controllo. Giornale internazionale di ricerca e applicazioni ingegneristiche, 6(1), 23 - 33.